9月27日,伊朗革命卫队海军宣布,在霍尔木兹海峡通过“情报监控与电子战协同行动”,捕获了一架美军REMUS 600自主水下潜航器。这是三周内的第二次。9月8日,伊朗刚宣布扣押了一架安杜里尔公司的Dive-LD潜航器。
大多数讨论集中在“伊朗是否真的动用了电子战”上。这个问题也许问错了方向。更值得拆解的,是REMUS 600这款装备在设计上就存在的一个结构性弱点。
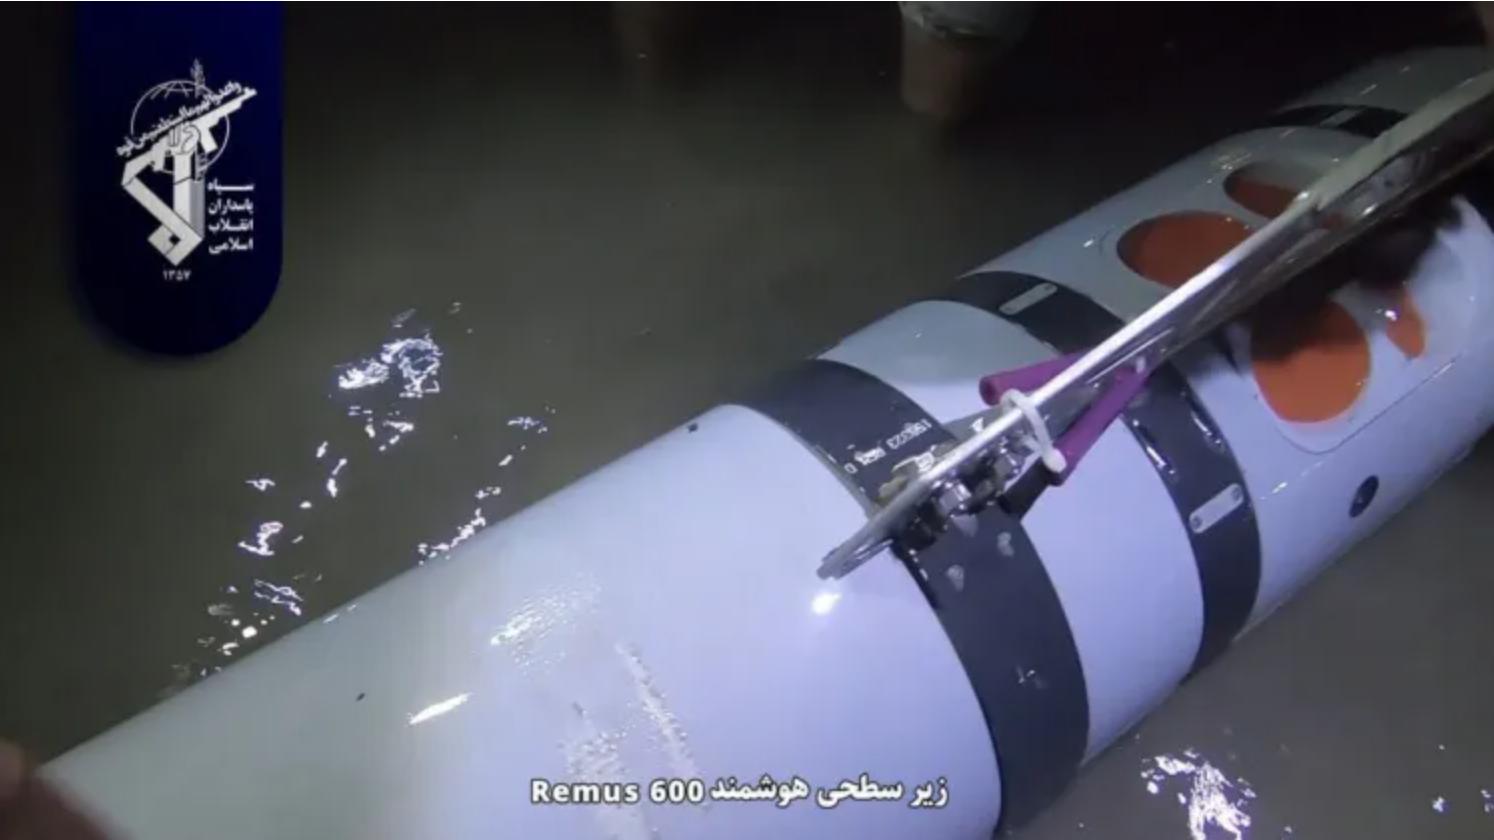
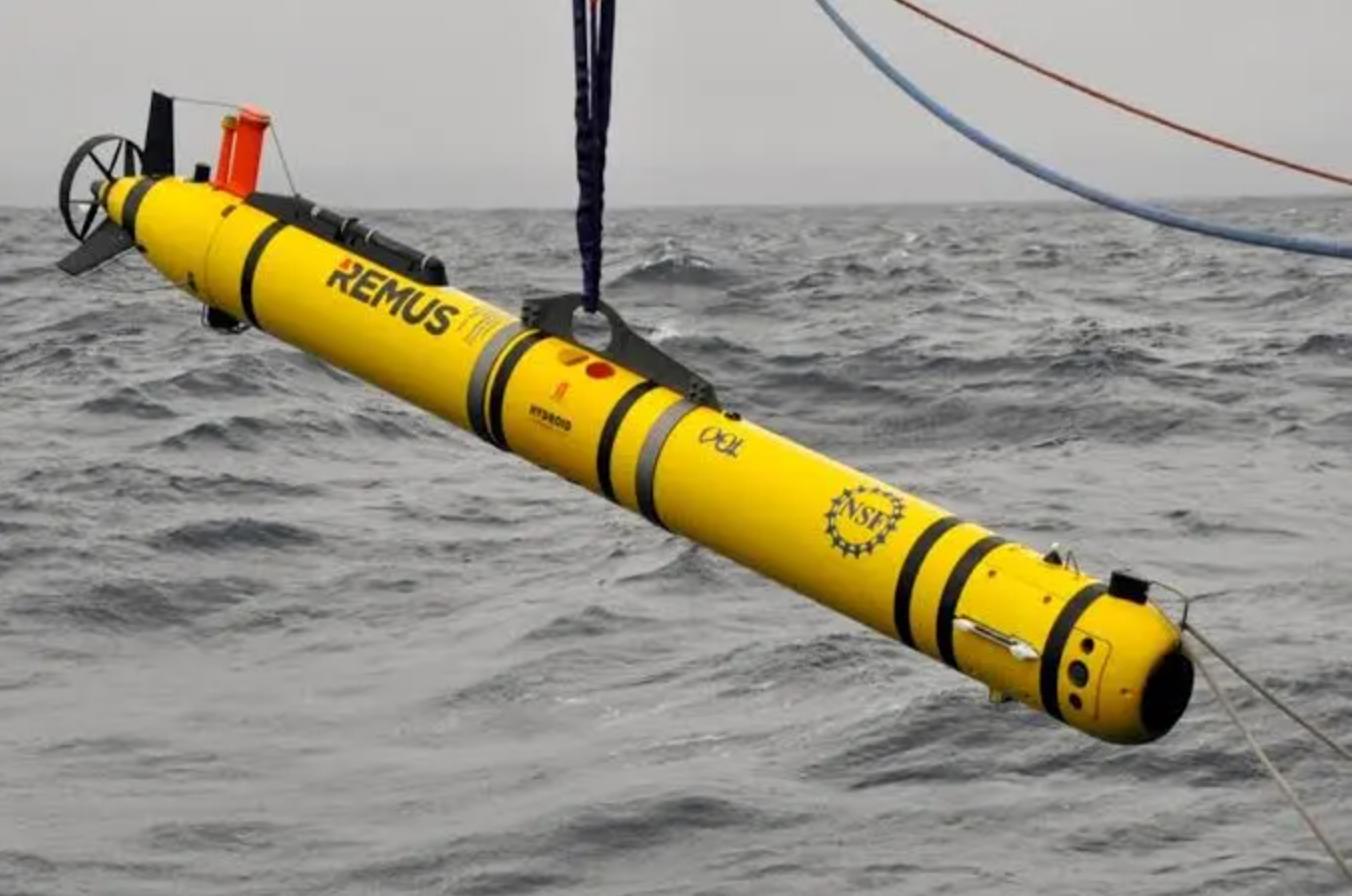
REMUS 600的底子REMUS 600由伍兹霍尔海洋研究所研发,现由亨廷顿·英格尔斯工业旗下的Hydroid制造,美军型号为Mk 18 Mod 2 Kingfish。它在美国海军第五舰队服役的职责是反水雷,用侧扫声呐和合成孔径声呐在海底搜索水雷。
技术参数:直径32.4厘米,长度根据配置在3.25到4.27米之间,空气中重量240到326公斤,最大工作深度600米。动力来自锂离子电池组,标准续航20小时,加装第二组电池后可以扩展到约50到70小时。
最核心的参数是通信。REMUS 600在水下时,唯一的实时通信手段是声学调制解调器。据NOAA公布的技术资料,这套系统的有效通信距离在水下状态下约2公里。声学通信的带宽极低,只能传输简单的状态信息,无法传输图像或复杂指令。这意味着操作员知道“它还在那里”,但不知道“它具体在做什么”。
自主性悖论水下无人潜航器为什么要自主?答案很简单:为了不暴露。水下环境对电磁信号几乎是屏蔽的,GPS信号无法穿透海水。遥控一辆水下潜航器,要么拖一根长长的线缆,限制活动范围,要么频繁上浮收发信号,暴露自己的位置。
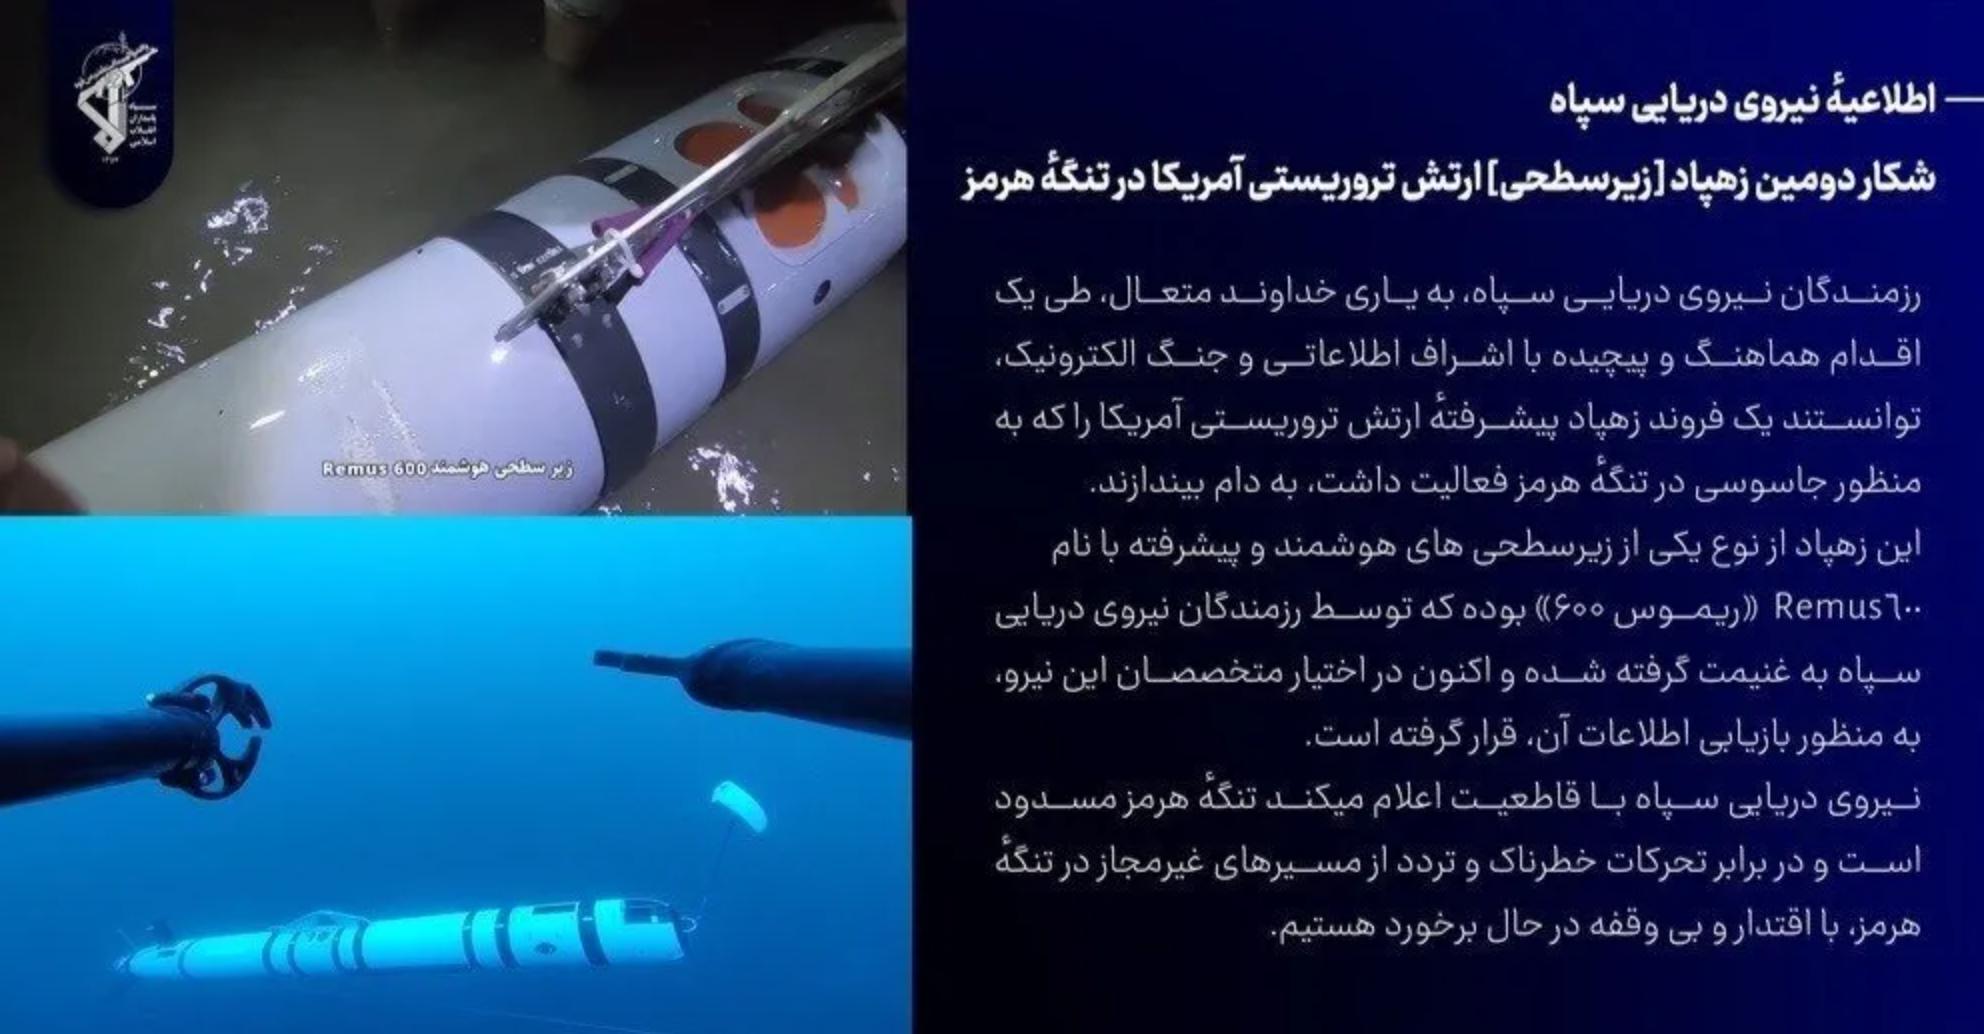
所以工程师选择让潜航器“自己决定”。出发前把任务参数编好,到了指定海域按预设路线走,用惯性导航系统和多普勒速度计推算自己的位置,声学定位提供间歇性校准。这条设计路径的代价是:它在大部分任务时间内,不知道外界正在发生什么,外界也不知道它正在经历什么。
惯性导航的误差会随时间累积,声学定位的校准机会有限。REMUS 600在长航时任务中,导航漂移的误差量级取决于任务时长和海流条件。在霍尔木兹海峡这种狭窄水道中,即使几十米的漂移也可能让它偏离预定航线,进入不该出现的区域。
伊朗不需要用电子战“劫持”它。只要在它按预设路线进入霍尔木兹海峡某个狭窄水道时,用快艇或蛙人物理拦截就行。它不会主动规避,不会实时求救,不会判断眼前出现的是一艘渔船还是一艘革命卫队的快艇。
剃刀鲸取消不是孤立事件就在REMUS 600被捕获之前,美国海军在2025年7月取消了一款从核潜艇鱼雷管发射和回收的“剃刀鲸”潜航器变体。这款潜航器同样基于REMUS 600平台。
据The War Zone报道,美军公开给出的取消原因是严重的进度延迟和未满足关键要求。但从技术逻辑看,鱼雷管发射和回收需要潜航器在有限空间内完成精确对接,而REMUS 600在水下的大部分时间里无法实时接收操作指令。在复杂的回收操作中,这种通信模式的容错率很低。美军在评估后选择了放弃,转而寻找其他方案。
这个案例说明,REMUS 600的自主性设计不仅在争议水域面临被捕获的风险,在友方潜艇的回收操作中也存在局限。它的设计初衷是在开阔海域执行预设路线任务,而不是在需要实时协调的复杂环境中工作。
伊朗连续两次捕获说明了什么Dive-LD是安杜里尔公司2024年才交付的新型号,据该公司公布信息,设计水下续航10天,下潜深度可达6000米,定位是长航时、大深度任务平台。REMUS 600则是美军从2012年起就在第五舰队部署的成熟平台,定位是反水雷搜索。一个是新型号,一个是成熟平台,三周之内相继被捕获。
美国中央司令部对Dive-LD事件进行了回应,称潜航器“一天多前就发生了故障”,且未携带敏感数据或机密设备。截至发稿,美方未对REMUS 600事件作出公开回应。这个沉默本身可能说明两种可能:一是美方正在评估损失,二是美方认为回应会进一步暴露该平台在霍尔木兹海峡的行动细节。
伊朗的声明中使用了“情报监控与电子战协同行动”的描述。但现有的公开信息无法确认电子干扰是否导致潜航器失事,还是仅在发现潜航器后才被使用。如果是前者,说明伊朗掌握了干扰水下潜航器通信的手段。如果是后者,说明伊朗只是找到了一个因为导航漂移或电池耗尽而上浮到水面的潜航器。
这里需要拆一层伊朗的操作逻辑。伊朗如何知道潜航器会出现在哪里?REMUS 600的预设路线是固定的,任务周期是固定的。如果伊朗通过多次观察掌握了美军反水雷行动的规律——什么时候出动、走哪条路线、大概在哪个区域上浮——它就可以在预设拦截点等待。快艇和蛙人不需要电子战设备,只需要知道大概位置和时间窗口。这个情报判断成本远低于开发水下干扰技术。
反水雷任务的内在矛盾REMUS 600出现在霍尔木兹海峡的背景,是美军在该地区持续的反水雷行动。据英国《金融时报》此前报道,为应对伊朗对海峡的封锁,美军在夜间派出潜水员和无人潜航器,开展为期数月的扫雷行动。REMUS 600作为反水雷平台,是在这个背景下部署的。
但反水雷任务有一个内在矛盾。它需要在特定海域进行精细搜索,这意味着潜航器必须以低速、高精度的方式工作。而低速和高精度工作恰恰与“快速脱离”和“自主规避”相矛盾。潜航器在搜索水雷时,本质上是在一个相对固定的区域内慢速移动,这增加了被物理拦截的风险。
公开讨论中,至少有三组相反判断需要回应。
第一,伊朗是否真的用了电子战。从公开信息看,无法确认。声学通信的干扰难度较高,需要在水下部署干扰设备或使用大功率声学干扰器。伊朗是否具备这种能力,没有公开证据。更可能的解释是伊朗通过观察掌握了行动规律,在预设位置物理拦截。
第二,美军为什么不给潜航器加装实时通信或自主规避。声学通信的物理限制决定了水下实时通信带宽极低。加装自主规避系统需要更强的机载计算能力和传感器,这会增加重量、功耗和成本,缩短续航时间。REMUS 600的设计初衷是反水雷搜索,不是对抗环境下的生存。
第三,其他型号潜航器是否同样脆弱。Dive-LD虽然定位是长航时大深度平台,但同样依赖预设路线和间歇性通信。三周内两种不同型号相继被捕获,说明这不是REMUS 600独有的问题,是当前水下自主潜航器普遍面临的结构性约束。区别在于,Dive-LD的下潜深度可达6000米,在深海环境下被物理拦截的难度更大,但在霍尔木兹海峡这种浅水狭窄水道,深度优势用不上。
从公开信息可以确定的是:REMUS 600的自主性设计是为了隐蔽,但自主性意味着孤立。越孤立,越容易被物理捕获。伊朗需要的不是先进的电子战设备,是一艘快艇、一张网,和一个知道它大概会出现在哪里的情报判断。
#头条精选-薪火计划#